在精密制造现场,定位偏差往往不是单一环节造成的。来料尺寸波动、夹具磨损、机器人重复定位精度下降,任何一个因素都可能在压装或插接瞬间被放大,终表现为压偏、插歪、良率波动。北京不少自动化产线集成商和设备使用方都遇到过类似困扰:明明单站精度达标,连起来跑一段时间就出现批次性偏差。这篇文章想聊的,就是自动化装配怎么消除定位偏差这件事,从偏差来源、补偿思路到落地应用,把可操作的方法梳理清楚。
定位偏差的来源剖析
【H2】定位偏差从哪里来?北京自动化装配怎么消除定位偏差的一步
要解决问题,先得把偏差来源拆开看。自动化装配中的定位偏差通常来自三个层面:一是来料公差,零件本身尺寸、形位公差存在分散度,夹具按名义尺寸设计时无法完全贴合;二是设备累积误差,机器人末端重复定位精度、模组导轨间隙、压头与工装的同轴度都会叠加;三是工艺力引起的微位移,压装、插接过程中侧向力会让零件产生偏移,尤其是在过盈配合或连接器多针脚插合场景中更为明显。
北京不少产线在前期调试阶段表现良好,但批量运行后偏差逐渐显现,根源往往在于用刚性定位去应对柔性来料。我们接触过一些北京地区的集成项目,客户起初试图通过提高夹具加工精度来消除偏差,效果有限,因为偏差源在零件和工艺力上,不在夹具本身。正确的思路是在定位链中引入可控的浮动补偿环节,让工装具备吸收偏差的能力,而不是把偏差硬扛回去。
浮动补偿的核心方案
【H2】浮动补偿如何落地?北京自动化装配怎么消除定位偏差的核心方案
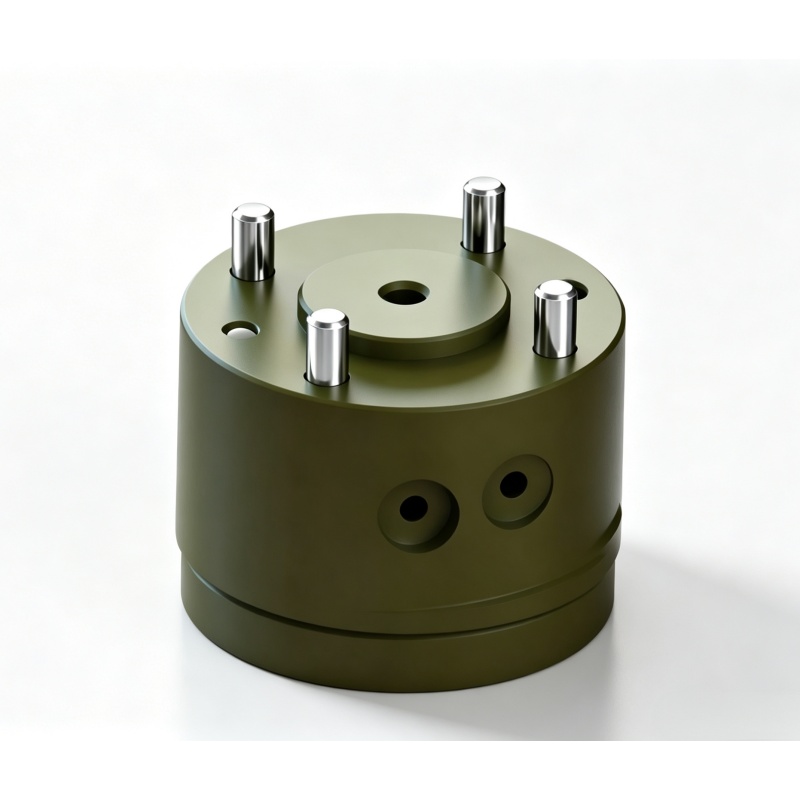
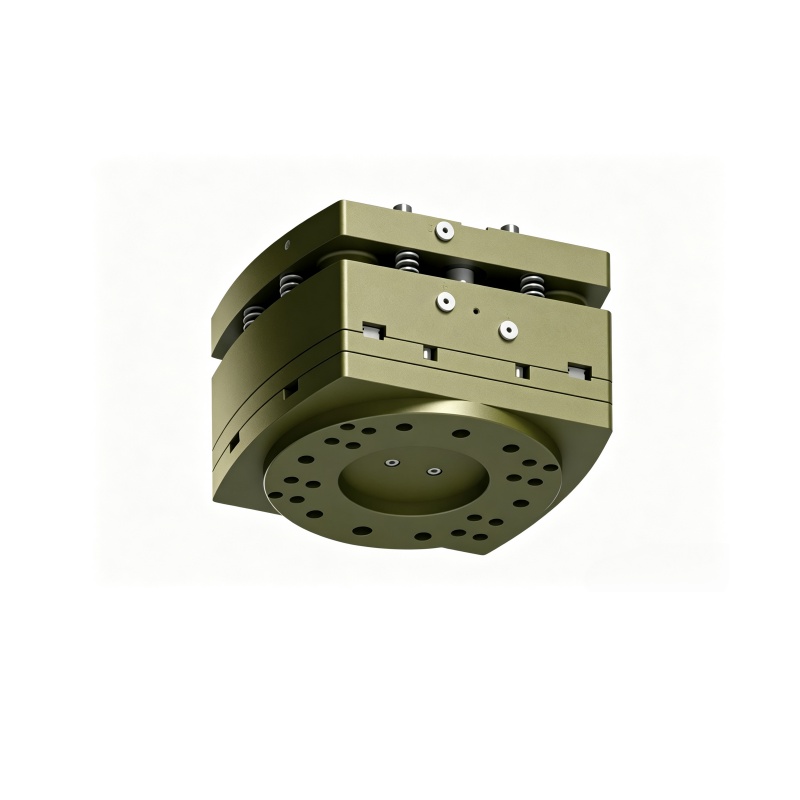
针对上述偏差来源,比较成熟的解法是在压头、夹具或机器人末端加入浮动补偿模块。以WOMMER沃姆的产品线为例,无源浮动模块依靠机械结构实现多向柔顺补偿,不需要额外气源或电控;气动浮动压头通过气压调节补偿刚度,适合需要力控的压装场景;伺服自定心装置则能实现中心补正和精度反馈,适用于对中要求较高的插接和压装工位。三类驱动形式各有适用边界,选型时需要结合偏差量级、节拍要求和工艺力方向来判断。
从偏差到落地的思路
北京一家做汽车零部件装配的客户,去年在发动机缸体轴承压装线上遇到压偏问题,我们提供了自定心浮动装置做样机测试,上线后压装同轴度明显改善,良率从原来的九成出头稳定到九成八以上。这个案例说明,消除定位偏差不一定需要整线改造,在关键工位嵌入合适的浮动补偿单元,往往就能把偏差控制在工艺窗口内。沃姆联科科技(上海)有限公司在选型阶段会结合客户来料实测数据和工装结构做匹配分析,避免“装了浮动件但补偿方向不对”的情况。
【H2】哪些场景需要关注?北京自动化装配怎么消除定位偏差公司应用领域
从应用领域看,定位偏差敏感的场景集中在几类:轴承、油封、齿轮、衬套的精密压装,汽车零部件和发动机缸体压装,3C电子连接器多针插接,新能源电池模组装配与搬运,以及电机、泵体装配和半导体精密部件对中。这些场景的共同特点是配合间隙小、单件价值高、压偏或插歪后的返工成本大。北京地区在汽车零部件和3C电子制造方面产线密度较高,相关企业在规划新线或改造旧线时,对浮动补偿方案的需求比较集中。